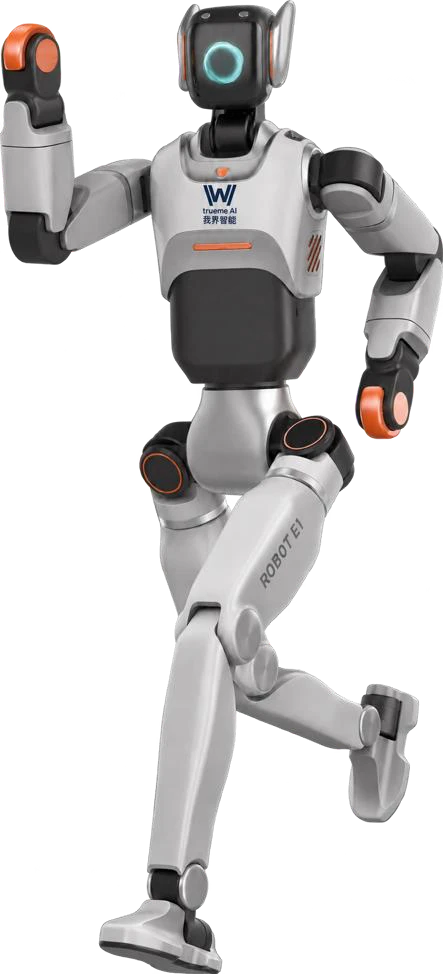
 实拍 · 视觉加装实验
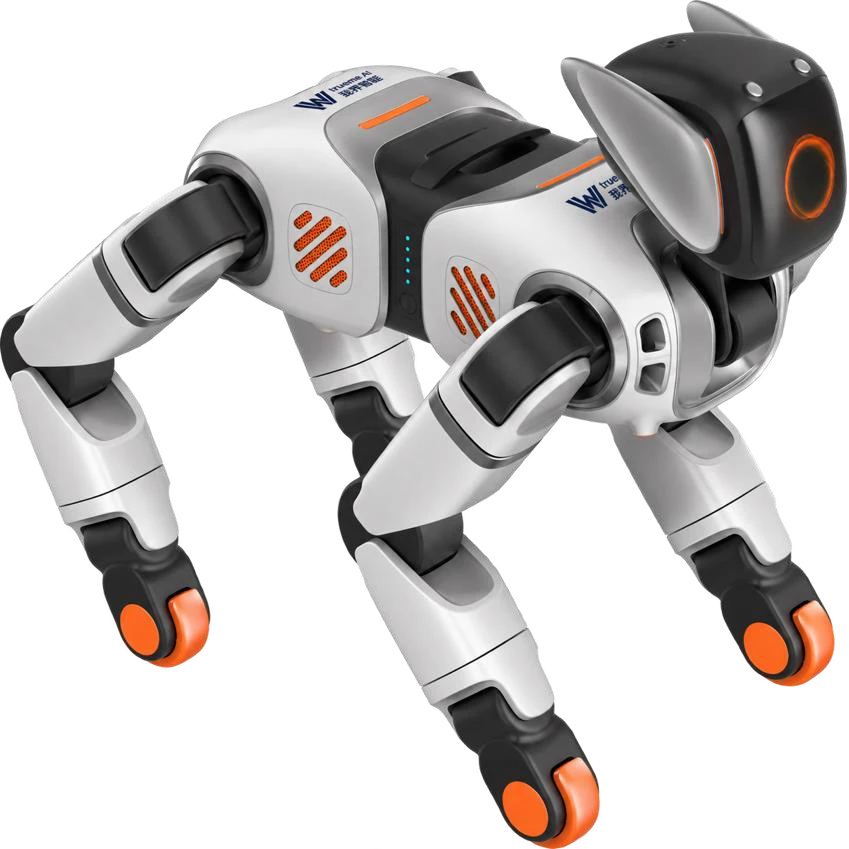 AI动态示意
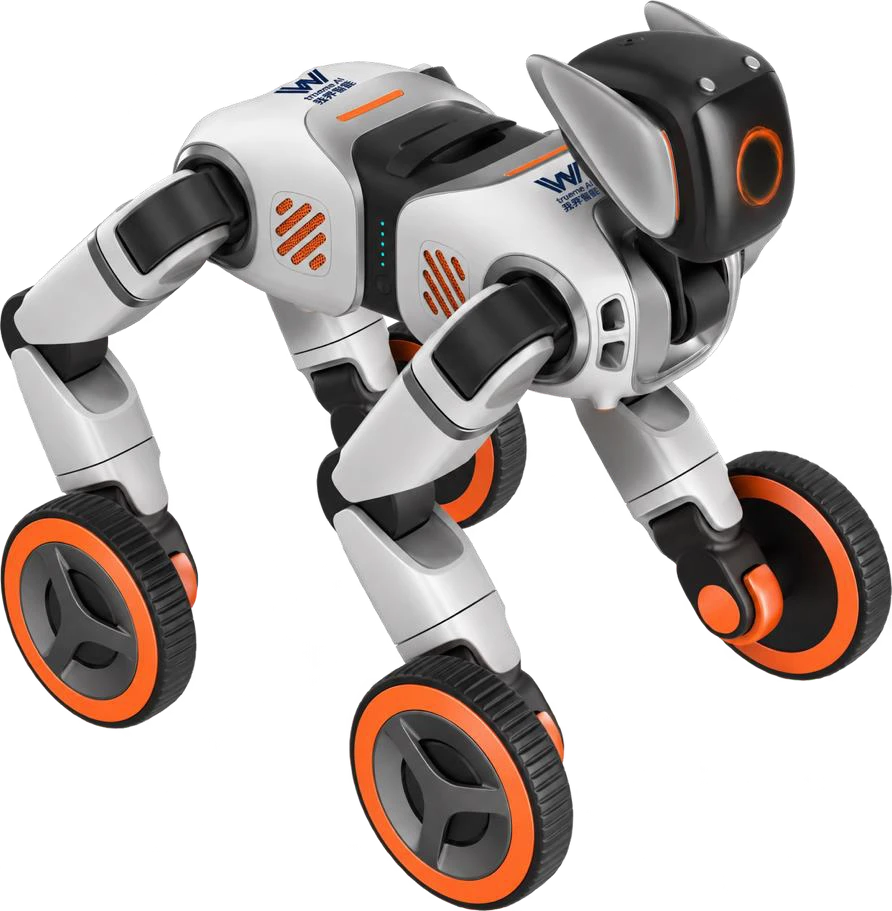 AI动态示意
科研教学 / 多形态平台
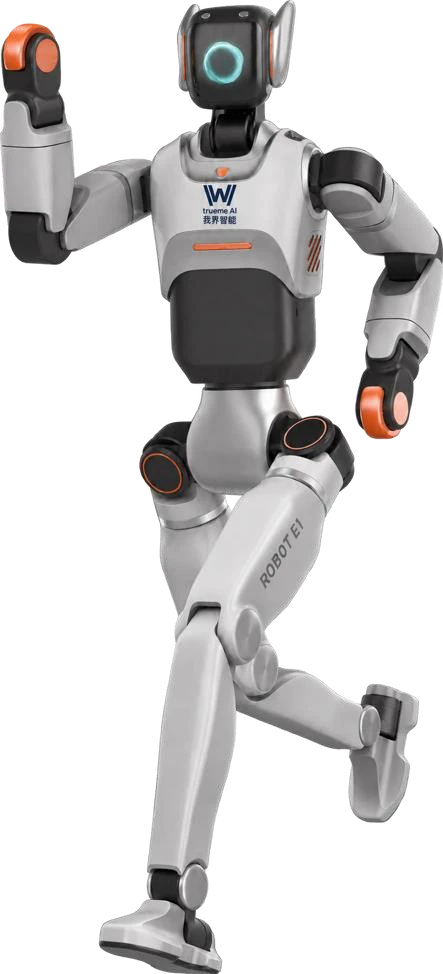
E1 具身教育机器人
可装配为人形、四足、轮足三种配置,支持不同教学与研究任务。
更换配置需装配调整。
135 cm人形高度29人形自由度30 kg人形重量
 交流合作 ↗
TRUEME AI · 机器人本体 / 工具 / 应用
面向教育科研和应用开发,提供自研机器人本体、工具与工程化支持。围绕具体任务,开展二次开发、适配与验证。
一套能力,连接更多任务。
自主研发 · 工具适配 · 场景开发
01 / ROBOTS
可二次开发的机器人平台。
按研究方向与任务需要,选择合适的本体。
实拍 · 视觉加装实验AI动态示意AI动态示意可装配为人形、四足、轮足三种配置,支持不同教学与研究任务。
更换配置需装配调整。
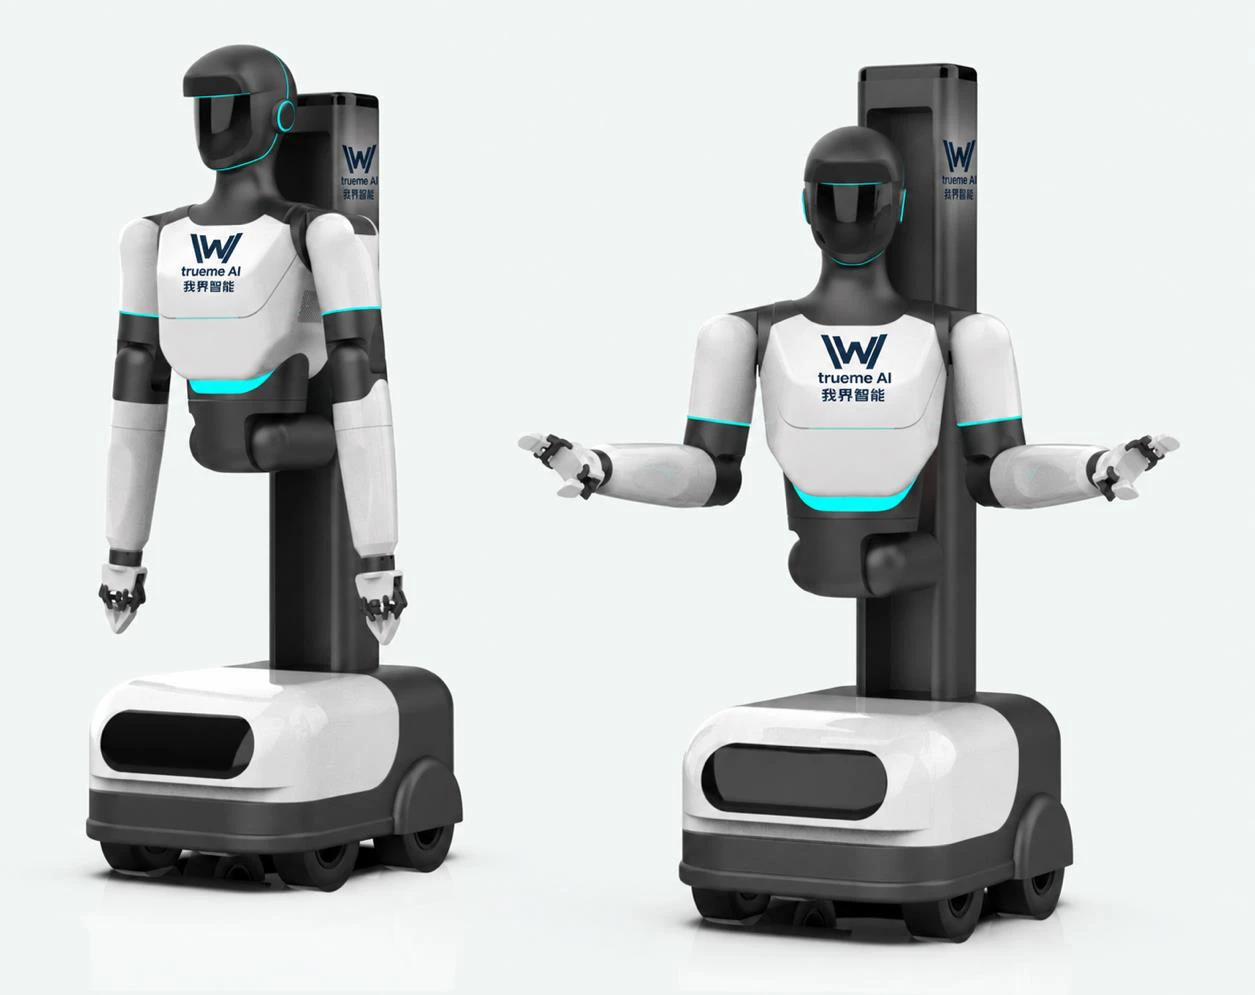 AI动态示意
面向双臂协作、复合移动与末端工具适配研究。
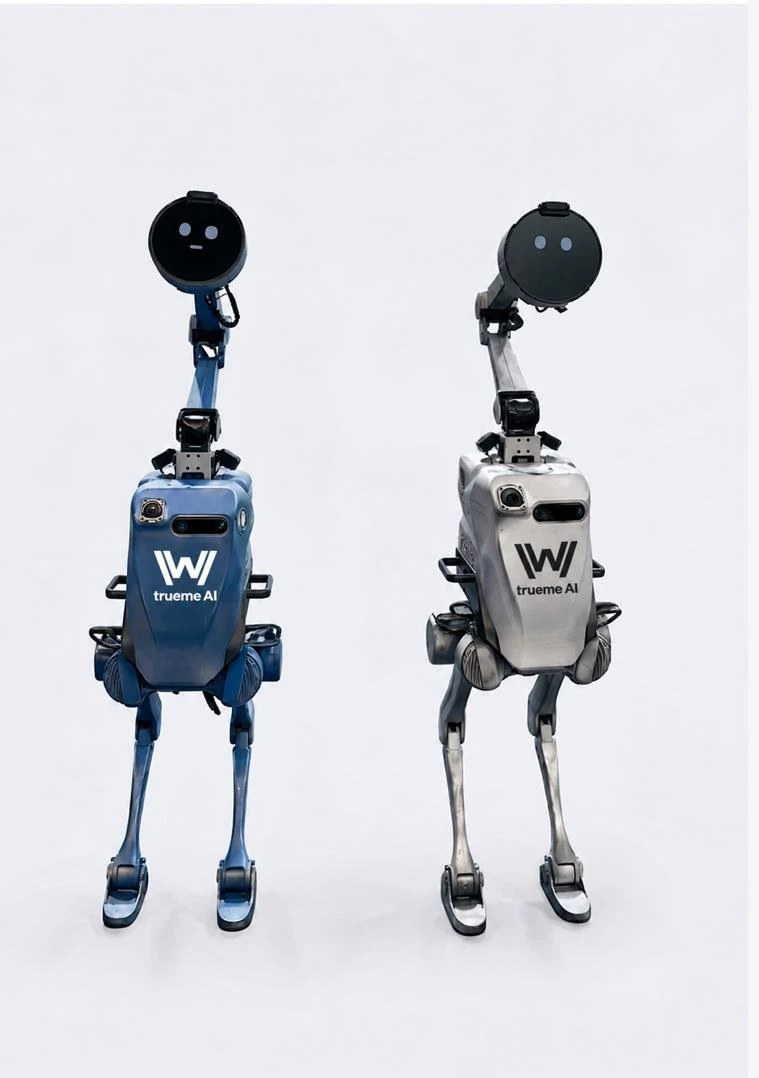 AI动态示意
以鸵鸟造型连接展示、教学与互动应用开发。
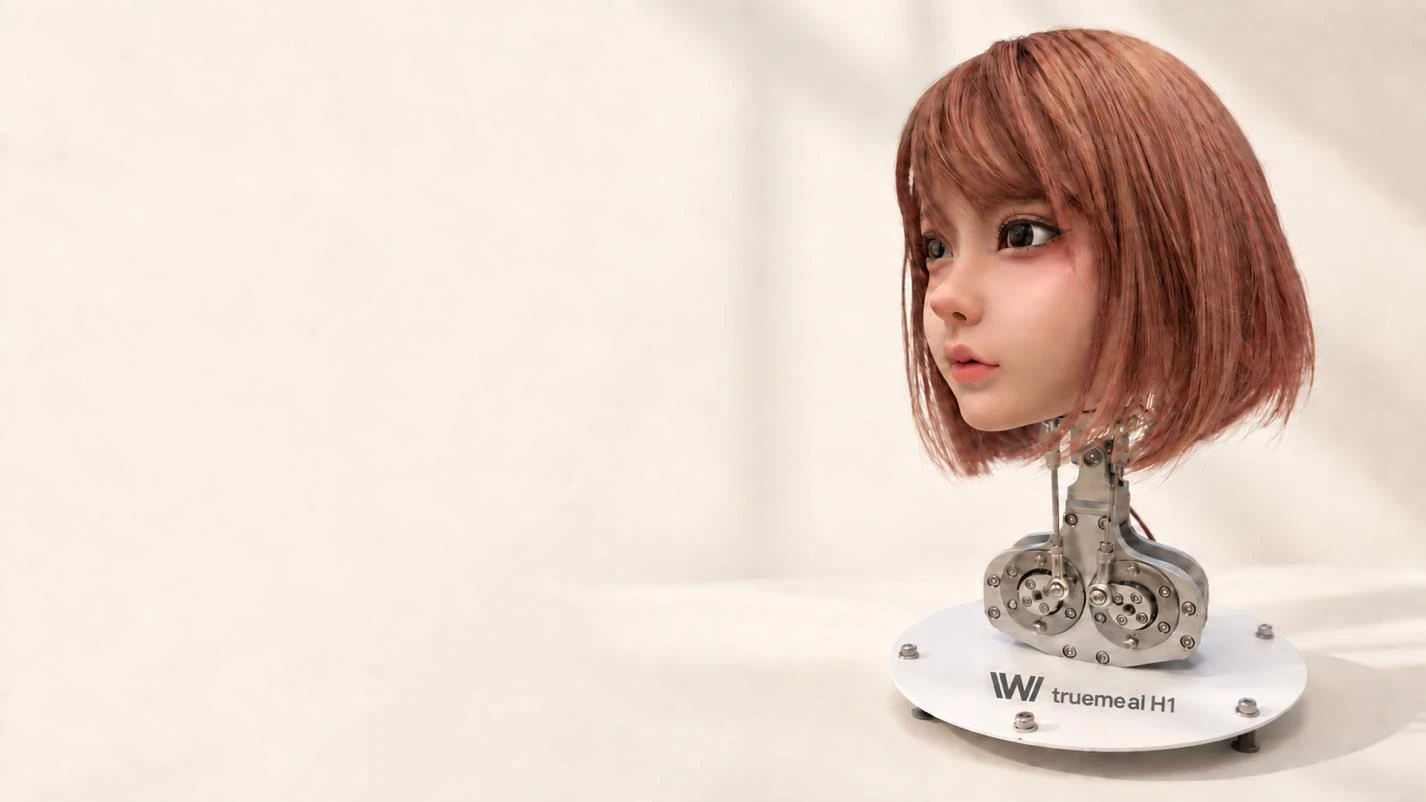 AI动态示意 · 原型研发
表情、动作与多模态交互研究。
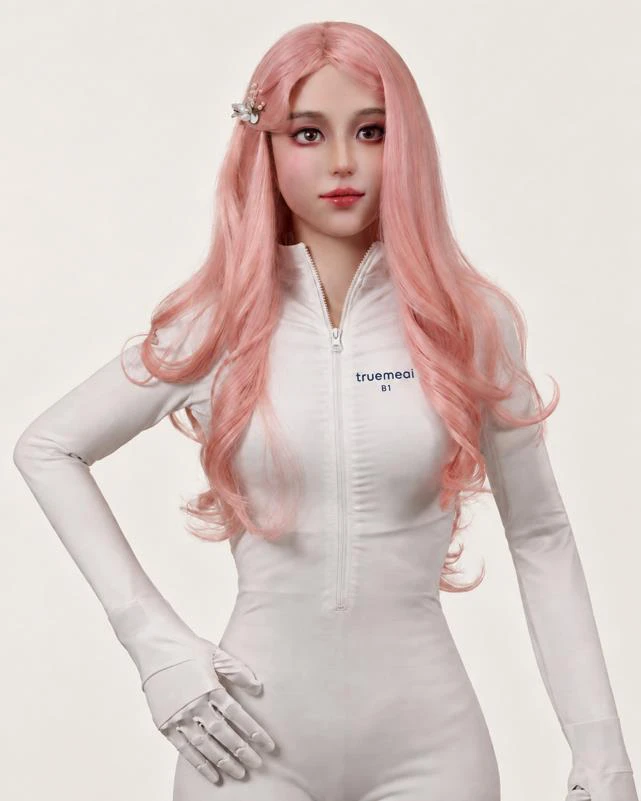 AI动态示意 · 原型研发
仿生外观与人机交互研究。
产品外观图来自公司资料。E1人形动态对应特定视觉加装实验配置;其余产品动态为AI示意。标称配置以相应产品资料为准;实际功能、开发接口与交付范围按项目确认。
实机实验记录
公司提供的实机测试片段,按原速呈现。
仅对应特定视觉加装与现场条件,不等同于全部配置或场景的量产交付能力。
02 / TOOLS
自研工具,也兼容伙伴的专业工具。
围绕任务做适配、联调与验证。
面向开发团队与应用伙伴,支持末端工具选型、接口适配、联调和实机测试。先确定本体配置、作业对象、现场条件与验收范围,再开展工具开发。
在研方向 · 以下为概念展示,不代表实机作业效果
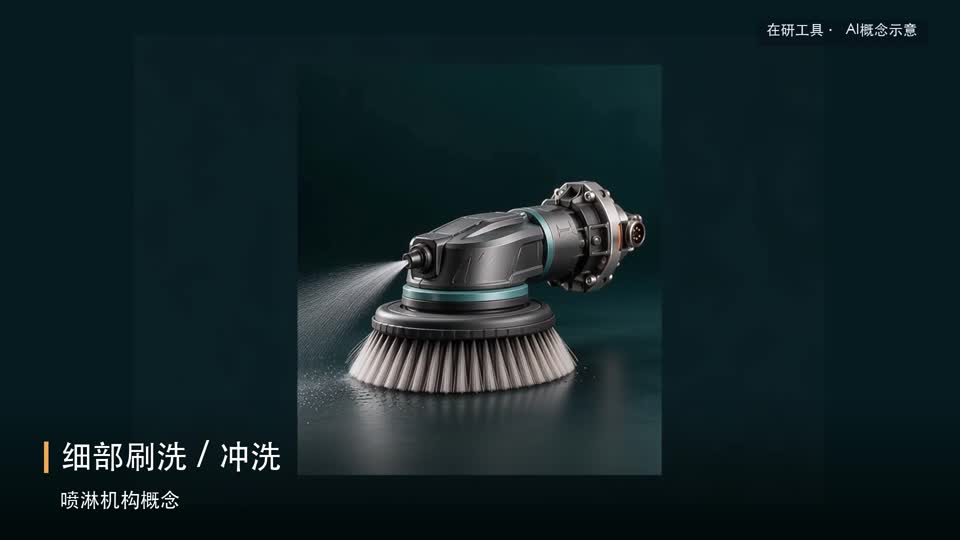 刷洗与冲洗 · 在研 / AI概念
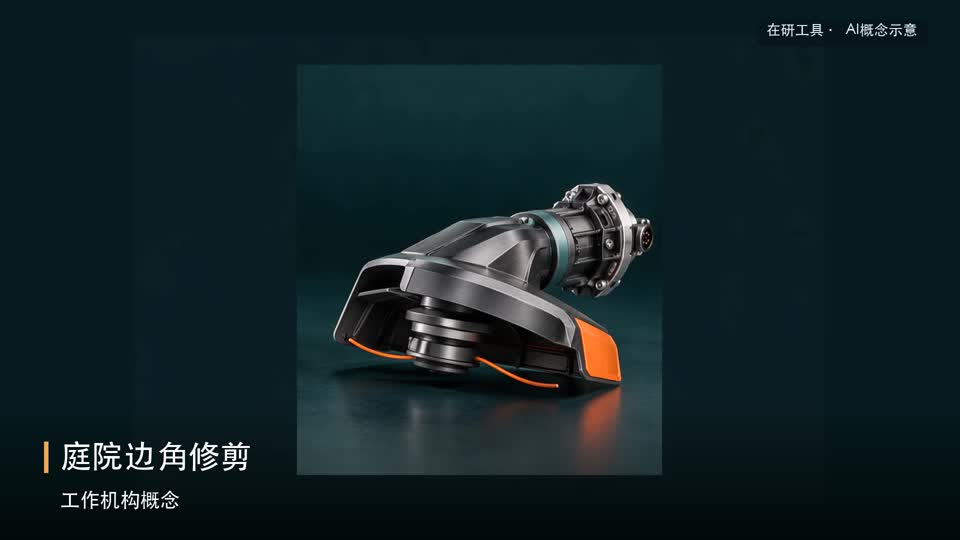 庭院边角修剪 · 在研 / AI概念
探索细部清洁工具与机器人末端的结合,围绕接触、供水与现场条件开展适配。
探索修剪工具与移动平台协同,按实际场地明确任务边界与验证条件。
上述为在研工具方向,概念外观不代表实机作业效果。
专业末端执行器 · 机器人电动工具 · 行业工具 · 联合适配
讨论工具合作 ↗03 / APPLICATIONS
提供本体与开发支持,
也和客户一起完成场景适配。
面向院校与科研团队,围绕控制、感知、操作和交互开展课程实验与应用研究。
面向应用企业、集成商与开发团队,把场景需要拆成可测试的机器人任务。
面向文旅展馆、商业活动与交互研究,按现场条件开发移动和互动体验。
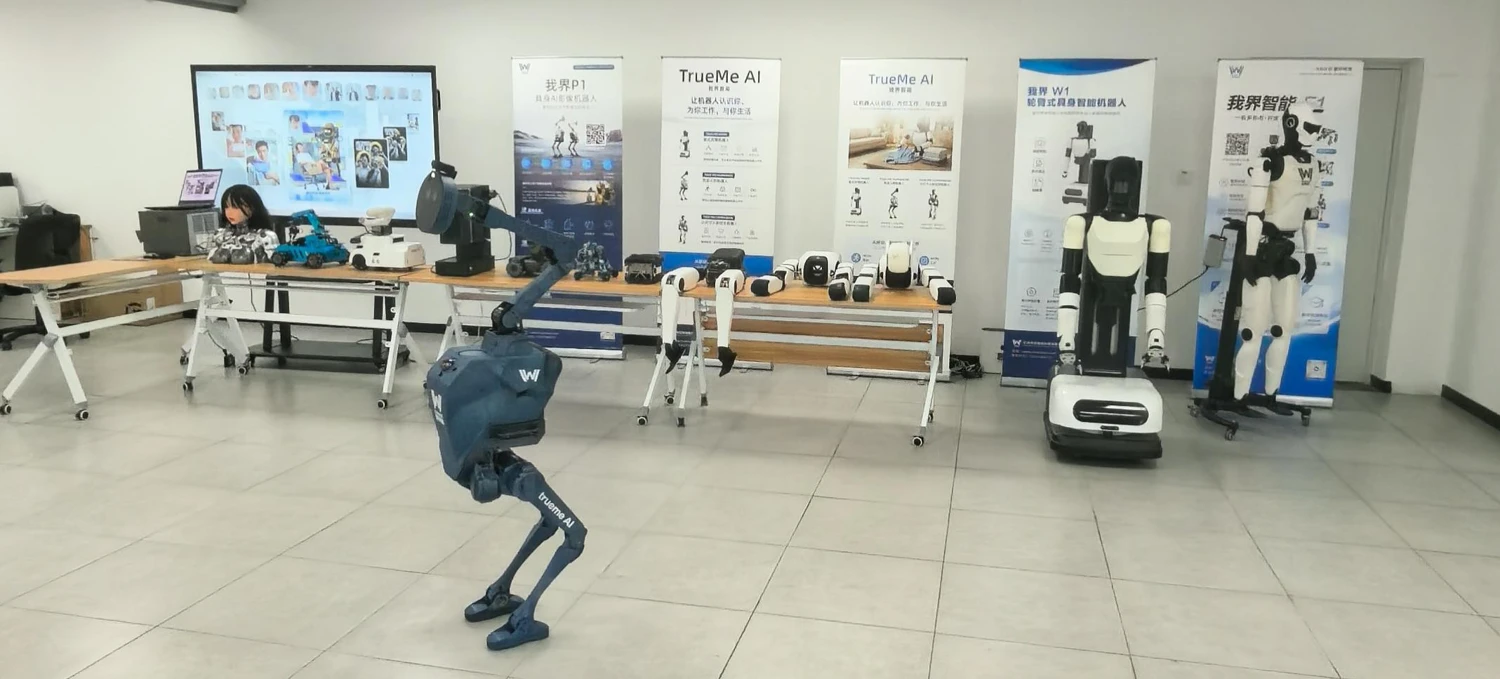
从机械结构与运动控制,到感知、交互与系统集成,把产品研发连接到装调、测试与应用交付。
公司提供的产品与实验设备展示现场ENGINEERING CAPABILITIES
机械臂规划、协作控制与复合移动,围绕本体和操作任务开展开发。
三维视觉、机器人感知与模式识别,结合现场条件进行集成和验证。
仿生表情、动作与多模态交互研究,支持交互系统的原型开发。
04 / ABOUT US
杭州我界智能科技有限公司
造机器人、做工具,组织工程师一起服务客户。
围绕机器人本体、工作工具与应用开发,结合结构、运动控制、感知和交互研发,提供产品选型、二次开发、装调与现场支持。
围绕具体任务明确开发内容和验收条件,逐步完善部署、培训和运维服务能力。欢迎带着需求,一起定义下一项工作。
LET’S BUILD TOGETHER
聊聊任务、现场条件与交付目标。
我们一起找到合适的本体、工具和开发路径。
扫码说明关注的型号、研究方向与配置需要。
扫码说明课程或课题、实验任务与开发需求。
扫码说明现有本体、工具类型、作业对象和验证条件。
扫码说明首个任务、现场条件与期望验收目标。
扫码说明使用场地、互动流程与现场支持需求。
 扫码关注微信公众号通过公众号沟通产品与合作需求