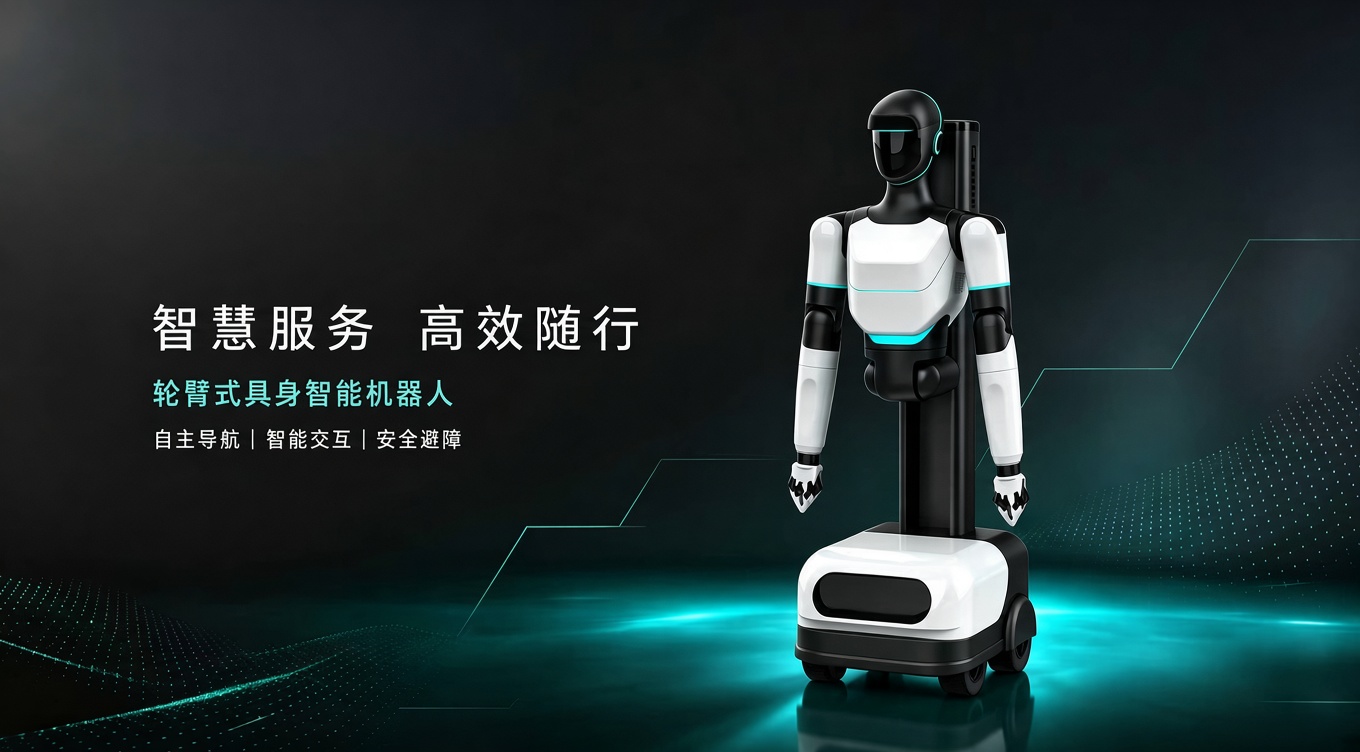
TrueMe Work · W1

轮臂式具身智能机器人
智慧服务,高效随行

面向家庭服务与商业场景的轮臂一体化智能机器人。双臂灵巧操作、自主导航、安全避障——让机器人真正走进你的工作与生活。

  • 自主导航
  • 智能交互
  • 安全避障
  • 双臂操作
TrueMe Work W1 轮臂机器人

不只是移动,
而是真正完成操作任务

W1 是 TrueMe AI 面向近期量产的核心产品之一。区别于传统移动底盘机器人,W1 集成了双臂灵巧操作能力,能够执行叠衣、分拣、搬运等复杂任务。从家庭服务到商业场景,从教育科研到产业验证,W1 正在定义"能工作的机器人"。

6-DOF
双臂自由度
SLAM
自主导航定位
360°
环境感知覆盖
ROS 2
开放开发框架

核心能力

感知、决策、操作、移动——W1 集成了具身智能的四大核心能力模块。

多模态感知

深度相机、激光雷达、力矩传感器多源融合,实现 360° 环境理解与目标识别。

双臂灵巧操作

6 自由度机械臂配合多指灵巧手,可完成抓取、旋转、捏合等精细操作动作。

自主导航

基于 SLAM 的实时建图与路径规划,支持多楼层、动态障碍环境下的自主移动。

智能交互

语音识别、自然语言理解与多轮对话能力,支持指令解析与任务编排。

安全避障

多级安全策略:碰撞预警、紧急制动、力控柔顺,确保人机共融安全。

开放开发

基于 ROS 2 的开放 SDK,支持二次开发与自定义技能编排,快速适配新场景。

应用场景

从实验室到产业现场,W1 正在多个场景完成验证与部署。

家庭服务

家务辅助、物品整理、衣物折叠等日常生活场景。

商业服务

展厅引导、物品递送、零售分拣等商业运营场景。

教育科研

高校实验室平台,具身智能算法验证与机器人教学。

产业验证

制造装配、物流分拣等产业场景的落地验证与部署。

技术规格

产品名称
TrueMe Work W1 轮臂机器人
移动方式
轮式底盘 + 双臂操作
机械臂
双臂 6-DOF,配合多指灵巧手
导航系统
SLAM 实时建图 + 自主路径规划
感知系统
深度相机 + 激光雷达 + 力矩传感器
交互能力
语音识别 / 自然语言理解 / 多轮对话
安全机制
碰撞预警 / 紧急制动 / 力控柔顺
开发框架
ROS 2 开放 SDK
适用场景
家庭服务 / 商业运营 / 教育科研 / 产业验证

把 W1 带进你的场景

从科研合作到产业部署,我们与你一起找到最佳方案。