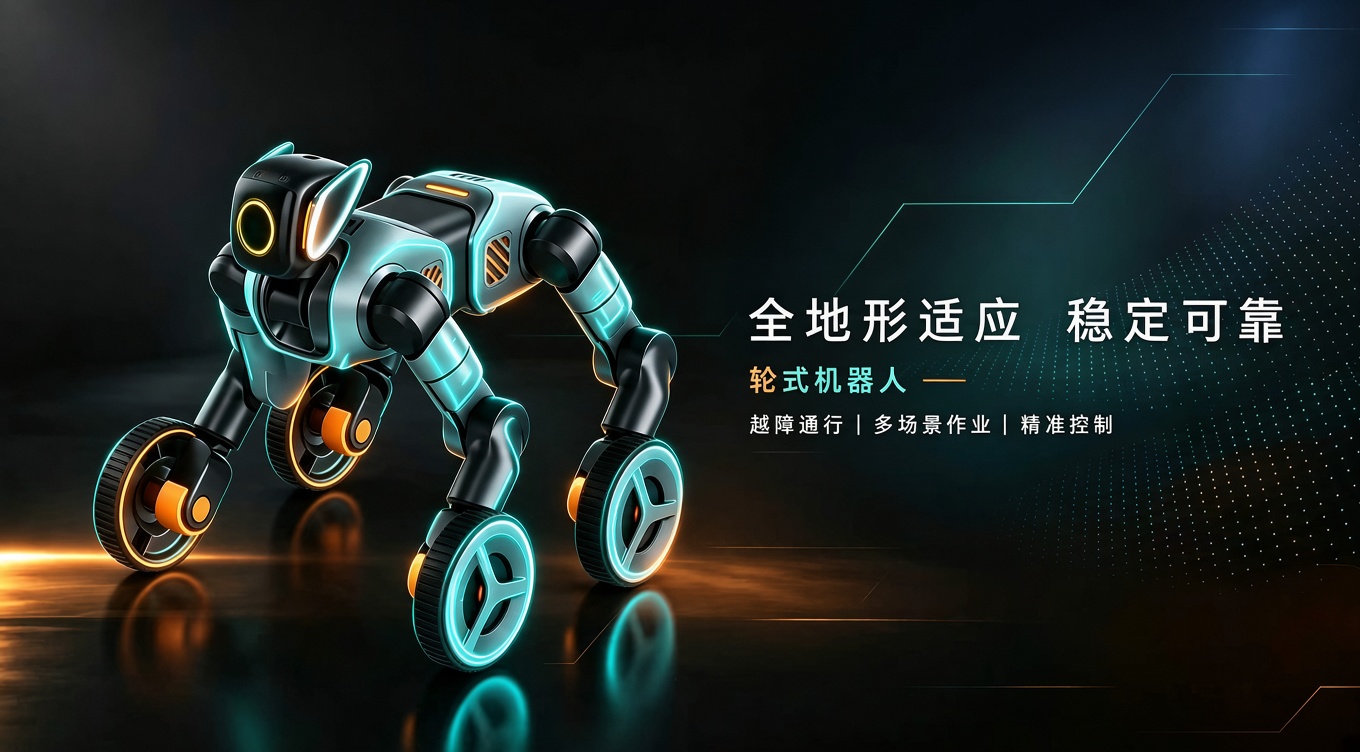
E1 采用独特的轮足融合设计:四足关节结构赋予灵活运动能力,轮式驱动确保高效移动。无论是平坦地面还是复杂地形,E1 都能稳定通行。作为科研与教育平台,E1 支持多种传感器接入与二次开发,为具身智能研究提供可靠硬件基础。
轮足融合,兼具效率与灵活——E1 为科研与开发场景而生。
四足关节配合轮式驱动,平地高效滑行、复杂地形踏步越障,运动模式智能切换。
坚固机身结构,可搭载多种传感器、机械臂与计算模块,适配不同研究需求。
完整 ROS 2 支持,开放 API 与 SDK,兼容主流仿真工具,加速算法验证。
室内走廊、户外坡道、碎石路面——E1 适应多种地面条件,越障通行无忧。
标准化接口设计,可快速挂载相机、雷达、操作臂等功能模块,按需配置。
配套完整教程与示例代码,从入门到进阶,降低机器人教学门槛。
从实验室到户外,E1 在多个领域提供可靠的研究与教学支持。
机器人学、运动控制、感知算法课程的标准教学平台。
具身智能、强化学习、SLAM 等前沿算法的硬件验证平台。
园区巡检、设备检测、环境监测等复杂地形作业场景。
机器人大赛、创新竞赛的标准化参赛平台与硬件基础。